มทร.ล้านนา เชียงราย โชว์นวัตกรรมเครื่องตัดหญ้าไร้คนขับ GPS RTK ต่อยอดแพลตฟอร์มหุ่นยนต์เกษตรแม่นยำ
Summary
- ทีมนักวิจัย มทร.ล้านนา เชียงราย พัฒนาต้นแบบเครื่องตัดหญ้าอัจฉริยะที่ใช้เทคโนโลยี GPS RTK สำเร็จ
- ผศ.ดร.อังกูร ว่องตระกูล และ ผศ.ดร.ศิระพงศ์ ลือชัย ร่วมกันออกแบบเพื่อลดต้นทุนและภาระการดูแลพื้นที่
- ระบบสามารถกำหนดพิกัดและเส้นทางตัดหญ้าได้อย่างแม่นยำระดับเซนติเมตรโดยไม่ต้องใช้คนเดินตาม
- ผลการทดสอบสามารถตัดหญ้าในพื้นที่ราว 2 ไร่ได้เสร็จสิ้นภายในระยะเวลาประมาณ 1 ชั่วโมง
- ตัวเครื่องติดตั้งเซ็นเซอร์วัดระดับความสูงหญ้า พร้อมวางเป้าหมายต่อยอดสู่แพลตฟอร์มหุ่นยนต์เกษตรแม่นยำในแปลงพืชเศรษฐกิจ
แม่นยำระดับเซนติเมตร มทร.ล้านนา เชียงราย พัฒนาเครื่องตัดหญ้า GPS RTK 2 ไร่จบในราว 1 ชั่วโมง ต่อยอดสู่เกษตรแม่นยำ
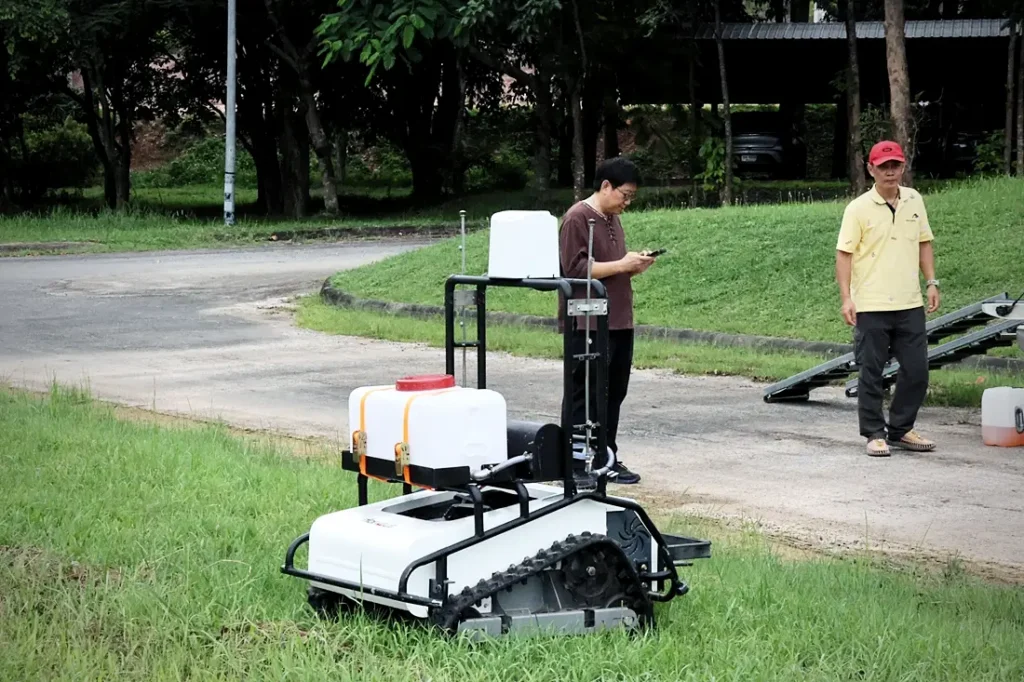
เชียงราย,4 กันยายน 2569 – จากโจทย์ง่าย ๆ ว่า “จะลดต้นทุนดูแลพื้นที่มหาวิทยาลัยได้อย่างไร” กำลังกลายเป็นงานวิศวกรรมที่มีศักยภาพไปไกลกว่าสนามหญ้า เมื่อมหาวิทยาลัยเทคโนโลยีราชมงคลล้านนา เชียงราย พัฒนาเครื่องตัดหญ้าอัจฉริยะที่ใช้เทคโนโลยี GPS RTK หรือ Real-Time Kinematic เพื่อกำหนดเส้นทางและขอบเขตการทำงานด้วยความแม่นยำระดับเซนติเมตร พร้อมต่อยอดระบบตรวจวัดความสูงของหญ้าและควบคุมระดับการตัดให้เหมาะกับพื้นที่จริง
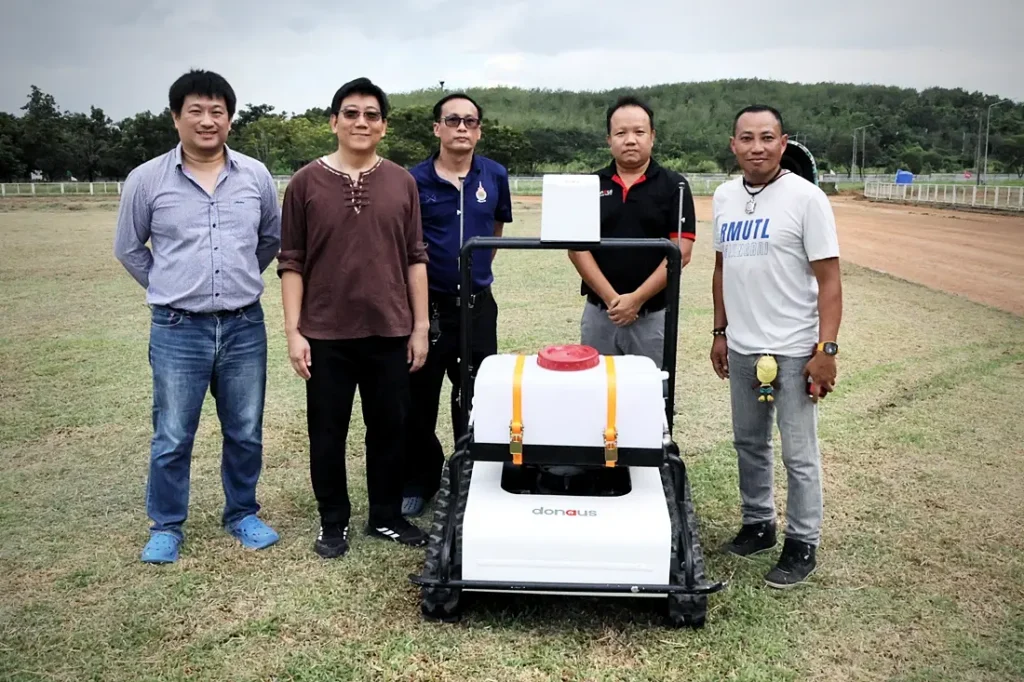
ผลงานดังกล่าวพัฒนาโดยทีมของผู้ช่วยศาสตราจารย์ ดร.อังกูร ว่องตระกูล ผู้อำนวยการสำนักงานบริหาร มทร.ล้านนา เชียงราย และผู้ช่วยศาสตราจารย์ ดร.ศิระพงศ์ ลือชัย อาจารย์คณะวิศวกรรมศาสตร์ โดยมีเป้าหมายเริ่มต้นจากการลดภาระคนและต้นทุนในการดูแลพื้นที่ ก่อนขยับจากเครื่องตัดหญ้าที่ต้องควบคุมโดยบุคคล ไปสู่ระบบนำทางด้วย GPS และสุดท้ายมาถึง RTK หลังพบว่า GPS ทั่วไปยังมีความคลาดเคลื่อนมากเกินไปสำหรับงานที่ต้องกำหนดแนววิ่งซ้ำอย่างแม่นยำ
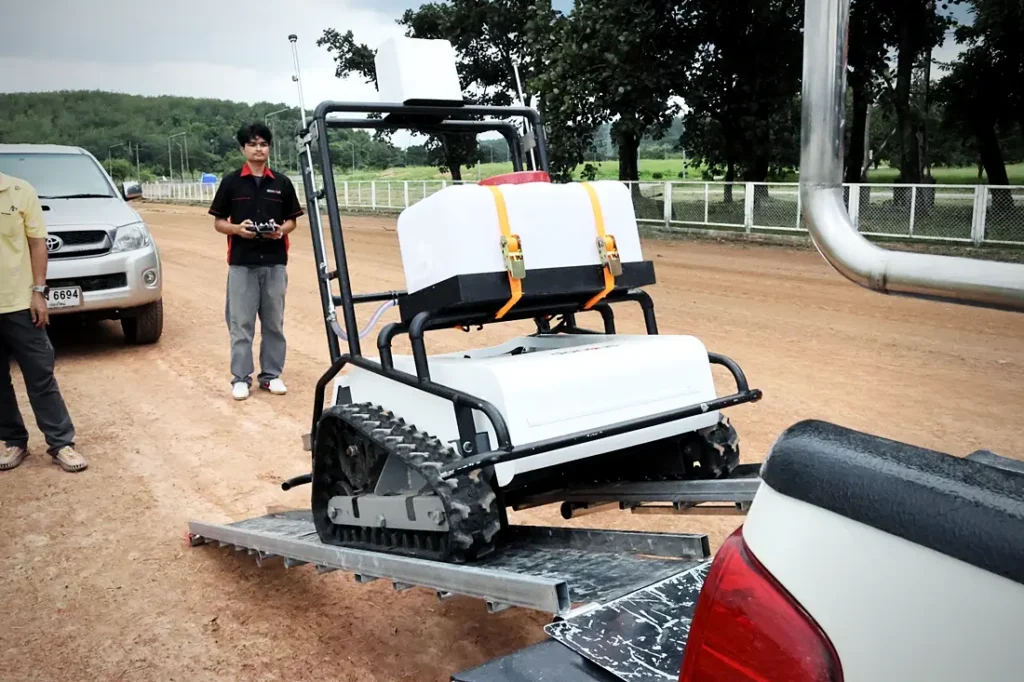
จุดเด่นของต้นแบบคือสามารถกำหนดพื้นที่ทำงานล่วงหน้า เช่น พื้นที่ประมาณ 2 ไร่ และให้เครื่องวิ่งตามแนวที่กำหนดโดยอัตโนมัติ โดยข้อมูลจากทีมพัฒนาระบุว่า พื้นที่ขนาดดังกล่าวสามารถตัดได้ภายในประมาณ 1 ชั่วโมง ทั้งนี้ขึ้นอยู่กับความเร็วที่ตั้งไว้ ความหนาแน่นและความสูงของหญ้า รวมถึงสภาพภูมิประเทศจริง
ทำไมต้อง RTK เมื่อ GPS ทั่วไปยังไม่แม่นพอ
GPS ที่ใช้ในโทรศัพท์หรือระบบนำทางรถยนต์ทั่วไปเหมาะกับการระบุตำแหน่งระดับหลายเมตร ซึ่งเพียงพอสำหรับบอกว่ารถอยู่ถนนเส้นไหน แต่สำหรับเครื่องจักรที่ต้องวิ่งตัดหญ้าเป็นแนวซ้ำ ๆ ความคลาดเคลื่อนเพียงไม่กี่เมตรอาจทำให้เครื่องวิ่งทับแนวเดิม เว้นพื้นที่ไม่ได้ตัด หรือออกนอกขอบเขตที่ต้องการ
RTK แก้ปัญหานี้ด้วยการใช้ข้อมูลแก้ไขตำแหน่งแบบเรียลไทม์จากสถานีอ้างอิงร่วมกับสัญญาณดาวเทียม ทำให้สามารถระบุตำแหน่งได้ในระดับเซนติเมตร เทคโนโลยีประเภทนี้ถูกใช้อยู่แล้วในงานสำรวจ หุ่นยนต์เคลื่อนที่ เครื่องจักรอัตโนมัติ และระบบเกษตรแม่นยำ เพราะช่วยให้เครื่องจักรทำงานซ้ำในแนวเดิมได้อย่างมีเสถียรภาพ
ในตลาดเครื่องตัดหญ้าอัตโนมัติระดับสากล RTK ก็เริ่มกลายเป็นเทคโนโลยีสำคัญเช่นกัน เพราะช่วยสร้างขอบเขตเสมือนโดยไม่ต้องฝังสายกำหนดพื้นที่แบบเดิม และเหมาะกับสนามที่มีขนาดใหญ่หรือรูปร่างซับซ้อน
ดังนั้น ความสำคัญของงาน มทร.ล้านนา เชียงราย ไม่ได้อยู่ที่การนำ GPS มาติดบนเครื่องตัดหญ้าเพียงอย่างเดียว แต่คือการแก้โจทย์ว่า “ตำแหน่งต้องแม่นพอให้เครื่องจักรทำงานแทนคนได้จริง” ซึ่งเป็นเงื่อนไขพื้นฐานของระบบอัตโนมัติทุกประเภท
จากเครื่องควบคุมด้วยคน สู่หุ่นยนต์วิ่งเองตามพิกัด
แนวคิดของทีมวิจัยไม่ได้เริ่มจากระบบอัตโนมัติเต็มรูปแบบตั้งแต่ต้น แต่พัฒนาผ่านหลายขั้น โดยระยะแรกเครื่องยังต้องมีคนควบคุม ก่อนจะทดลองเพิ่มระบบ GPS เพื่อช่วยกำหนดทิศทาง แต่พบว่าความคลาดเคลื่อนยังสูงเกินกว่าจะควบคุมแนววิ่งได้ตามต้องการ
การยกระดับสู่ GPS RTK จึงเป็นการแก้ข้อจำกัดจากการทดลองจริง ไม่ใช่การเพิ่มเทคโนโลยีเพื่อความล้ำสมัยเพียงอย่างเดียว เมื่อระบบรู้ตำแหน่งของตัวเองแม่นขึ้น เครื่องก็สามารถวางแนววิ่งเป็น Lane กำหนดขอบเขต และกลับเข้าสู่เส้นทางได้โดยไม่ต้องมีคนเดินตามควบคุมตลอดเวลา
จุดนี้สะท้อนแนวทางวิศวกรรมที่สำคัญ เพราะงานหุ่นยนต์ภาคสนามจะมีประโยชน์ก็ต่อเมื่อระบบสามารถทำงานในสภาพจริงได้ ทั้งพื้นที่ลาดเอียง พื้นไม่เรียบ หญ้าที่มีความสูงไม่เท่ากัน และขอบเขตที่ไม่เป็นรูปสี่เหลี่ยมสมบูรณ์
หากระบบนำทางทำงานเสถียร เครื่องต้นแบบก็มีศักยภาพลดเวลาที่บุคลากรต้องใช้กับงานซ้ำ ๆ และเปิดโอกาสให้คนไปทำงานที่ต้องใช้การตัดสินใจมากกว่า
2 ไร่ใน 1 ชั่วโมง เป็นตัวเลขประสิทธิภาพ แต่ยังไม่ควรอ่านเป็นมาตรฐานตายตัว
ตัวเลขที่ได้รับความสนใจมากที่สุดคือความสามารถในการทำงานพื้นที่ประมาณ 2 ไร่ภายในเวลาราว 1 ชั่วโมง ซึ่งถือว่าน่าสนใจสำหรับต้นแบบที่พัฒนาภายในประเทศ
อย่างไรก็ตาม ตัวเลขนี้ควรอ่านในฐานะผลการทำงานภายใต้เงื่อนไขที่ทีมกำหนด ไม่ใช่รับประกันว่าเครื่องจะตัดได้ 2 ไร่ต่อชั่วโมงในทุกสถานการณ์ เพราะความเร็วจริงขึ้นอยู่กับความสูงของหญ้า ความชื้น ความลาดชัน จำนวนสิ่งกีดขวาง รัศมีการเลี้ยว และการตั้งค่าความเร็วของเครื่อง
หากจะนำไปเปรียบเทียบเชิงพาณิชย์ ควรมีการทดสอบเพิ่มในหลาย Scenario เช่น สนามเรียบ พื้นลาดชัน สวนที่มีต้นไม้กระจาย หรือพื้นที่ที่มีร่องน้ำ เพื่อดู Productivity ที่แท้จริงและกำหนดค่าประสิทธิภาพเฉลี่ยที่เชื่อถือได้
นี่เป็นสิ่งสำคัญมาก เพราะเครื่องจักรภาคสนามไม่ได้แข่งขันกันแค่ความเร็ว แต่ต้องดูความเสถียร การกินพลังงาน ระยะเวลาทำงานต่อการชาร์จ ค่าอะไหล่ และเวลาที่เครื่องต้องหยุดเพราะปัญหาหน้างานด้วย
เซ็นเซอร์วัดความสูงหญ้า ทำให้เครื่องไม่ได้แค่ “วิ่งตรง” แต่เริ่ม “อ่านพื้นที่”
อีกส่วนที่น่าสนใจคือการเพิ่มเซ็นเซอร์ตรวจวัดความสูงของหญ้า เพื่อให้ผู้ใช้งานกำหนดระดับหลังการตัดได้ เช่น ต้องการให้เหลือจากพื้นประมาณ 10 เซนติเมตร
แนวคิดนี้ทำให้เครื่องจักรขยับจากระบบนำทางอัตโนมัติไปสู่ Adaptive Control เพราะไม่เพียงรู้ว่าต้องเดินทางไปทางไหน แต่เริ่มรับข้อมูลจากสภาพพื้นที่แล้วปรับการทำงานตามเงื่อนไขที่ตั้งไว้
ในพื้นที่ที่ระดับพื้นแตกต่างกัน หากระบบสามารถอ่านความสูงของพื้นและหญ้าได้อย่างแม่นยำ ก็จะช่วยลดปัญหาตัดต่ำเกินไปจนกระทบหน้าดิน หรือสูงเกินไปจนต้องทำงานซ้ำ
ระยะต่อไป หากเพิ่มเซ็นเซอร์ตรวจสิ่งกีดขวาง กล้อง หรือ LiDAR เข้าไป ระบบจะสามารถพัฒนาไปสู่ Autonomous Field Robot ที่มีความปลอดภัยและทำงานในพื้นที่ซับซ้อนได้มากขึ้น
น่าสนใจตรงที่ “เทคโนโลยีมหาวิทยาลัย” เริ่มชนกับตลาดจริง
หุ่นยนต์ตัดหญ้า RTK ไม่ใช่ของใหม่ในตลาดโลก ปัจจุบันมีผู้ผลิตจากยุโรป จีน และแบรนด์เทคโนโลยีรายใหญ่ทำตลาดอยู่แล้ว ตัวอย่างเช่น Navimow รุ่นหนึ่งที่จำหน่ายในไทยใช้ RTK ร่วมกับ Vision และมีราคาปลีกประมาณ 59,900 บาท โดยรองรับพื้นที่แนะนำ 600 ตารางเมตร และตัดได้ราว 125 ตารางเมตรต่อชั่วโมงตามสเปกผู้ผลิต
ข้อมูลนี้ไม่ควรนำมาเทียบตรง ๆ ว่าต้นแบบ มทร.ล้านนา “ดีกว่า” หรือ “ถูกกว่า” เพราะยังไม่มีข้อมูลต้นทุนการผลิต น้ำหนัก แบตเตอรี่ ความกว้างใบตัด อายุการใช้งาน และระบบความปลอดภัยของต้นแบบครบถ้วน
แต่สิ่งที่เปรียบเทียบได้คือ ตลาดมี Demand จริง และ RTK กำลังกลายเป็นมาตรฐานของเครื่องจักรอัตโนมัติสำหรับงานดูแลพื้นที่
หากทีมไทยสามารถลดต้นทุนได้มากพอและออกแบบให้เหมาะกับสภาพภูมิประเทศของประเทศไทย เช่น สนามขนาดใหญ่ สวนผลไม้ ไร่บนพื้นที่ลาดชัน หรือพื้นที่เกษตรในเขตร้อน ก็อาจมีช่องว่างทางการตลาดที่สินค้านำเข้าไม่ได้ออกแบบมาโดยตรง
โจทย์การค้าไม่ใช่แค่ “ทำได้” แต่ต้องตอบว่าผลิตเครื่องละเท่าไร
จุดที่ยังต้องรอข้อมูลเพิ่มเติมคือ ต้นทุนต่อเครื่อง เพราะหากจะพูดถึงโอกาสลดการนำเข้า จำเป็นต้องรู้ว่าต้นแบบหนึ่งชุดใช้เงินเท่าไร แบตเตอรี่และมอเตอร์มาจากแหล่งใด โมดูล RTK เป็นของนำเข้าหรือประกอบในประเทศ และสามารถลดต้นทุนได้อีกเพียงใดเมื่อผลิตจำนวนมาก
ในงานวิจัยมหาวิทยาลัย การสร้างต้นแบบ 1–2 เครื่องอาจมีต้นทุนสูงกว่าการผลิตเชิงอุตสาหกรรม เพราะต้องซื้ออุปกรณ์ในจำนวนน้อยและมีค่า Research & Development รวมอยู่ด้วย
ดังนั้น การเปรียบเทียบกับเครื่องนำเข้าควรใช้ Total Cost of Ownership มากกว่าราคาหน้าเครื่องเพียงอย่างเดียว ทั้งค่าอะไหล่ ค่าซ่อม แบตเตอรี่ ซอฟต์แวร์ ระบบ RTK และบริการหลังการขาย
หากทีมไทยสามารถซ่อมในประเทศ ใช้อะไหล่ที่หาได้ง่าย และไม่ผูกผู้ใช้กับค่า Subscription สูง สิ่งเหล่านี้อาจกลายเป็น Competitive Advantage ที่สำคัญกว่าราคาซื้อครั้งแรกเสียอีก
ไม่ใช่แค่สนามหญ้า จุดหมายจริงอาจอยู่ที่ Precision Agriculture
ศักยภาพที่น่าสนใจที่สุดของแพลตฟอร์มนี้อาจไม่ได้อยู่ในสนามมหาวิทยาลัย แต่คือการนำโครงสร้างรถขับเคลื่อนอัตโนมัติไปใช้กับงานเกษตร
เมื่อเครื่องรู้ตำแหน่งระดับเซนติเมตรและสามารถวิ่งตามเส้นทางซ้ำได้ ก็สามารถพัฒนาไปสู่งานในสวนผลไม้ ไร่ชา หรือแปลงกาแฟ เช่น ตัดหญ้าระหว่างแถว ตรวจสภาพพืช พ่นสารเฉพาะจุด ใส่ปุ๋ย หรือเก็บข้อมูลความชื้นในตำแหน่งเดิมซ้ำ ๆ
นี่คือหลักของ Precision Agriculture ซึ่งใช้ข้อมูลตำแหน่งและเซ็นเซอร์เพื่อลดการใช้แรงงานและใช้ทรัพยากรให้ตรงจุดมากขึ้น
สำหรับเชียงราย บริบทนี้ยิ่งน่าสนใจ เพราะจังหวัดมีทั้งชา กาแฟ ผลไม้ และเกษตรพื้นที่สูง ซึ่งมีปัญหาขาดแคลนแรงงานและต้นทุนการจัดการแปลงแตกต่างจากเกษตรพื้นราบ
หากหุ่นยนต์สามารถถูกปรับให้วิ่งในระหว่างแถวกาแฟหรือชาได้จริง มูลค่าของงานวิจัยจะขยับจาก “เครื่องตัดหญ้าอัตโนมัติ” ไปสู่แพลตฟอร์มเครื่องจักรเกษตรไร้คนขับ
จาก GPS RTK วันนี้ สู่หุ่นยนต์เกษตรหลายภารกิจในอนาคต
ข้อได้เปรียบของแพลตฟอร์มหุ่นยนต์คือ เมื่อระบบฐานอย่างมอเตอร์ ระบบขับเคลื่อน พิกัด และ Navigation ทำงานแล้ว ผู้พัฒนาไม่จำเป็นต้องสร้างเครื่องใหม่ทุกครั้ง แต่สามารถเปลี่ยนอุปกรณ์ด้านหลังหรือด้านหน้าให้ทำหน้าที่อื่นได้
วันนี้อาจเป็นชุดตัดหญ้า วันข้างหน้าอาจเป็นชุดพ่นปุ๋ย ชุดตรวจสุขภาพพืช หรือกล้องสำรวจแปลง หากออกแบบ Chassis และระบบ Control ให้รองรับ Module หลายแบบตั้งแต่ต้น
แนวคิดนี้สอดคล้องกับงานวิจัยเดิมของ มทร.ล้านนา ซึ่งมีฐานงานด้านโดรนอัตโนมัติ ระบบพลังงาน และเครื่องจักรภาคเกษตรอยู่แล้ว โดยฐานข้อมูลงานวิจัยของมหาวิทยาลัยระบุว่า ผู้ช่วยศาสตราจารย์ ดร.ศิระพงศ์ ลือชัย เคยรับผิดชอบโครงการระบบโดรนรับส่งอัจฉริยะ และโครงการระบบผลิตเชื้อเพลิงอัดเม็ดเคลื่อนที่สำหรับภาคเกษตรและชุมชนด้วย
นี่ทำให้ผลงานเครื่องตัดหญ้าไม่ได้ดูเป็นโครงการโดดเดี่ยว แต่สอดคล้องกับความพยายามสร้างองค์ความรู้ด้าน Automation และเครื่องจักรสำหรับพื้นที่จริง
สิ่งที่ต้องเติมก่อนขายจริงคือ Safety มากพอ ๆ กับความแม่น
แม้ RTK จะช่วยให้เครื่องรู้ตำแหน่งได้แม่น แต่ระบบพิกัดไม่สามารถแทนระบบความปลอดภัยทั้งหมดได้ เพราะในพื้นที่จริงอาจมีเด็ก สัตว์ รถ หรือสิ่งกีดขวางเข้ามาในแนววิ่งโดยไม่อยู่ในแผนที่
เครื่องเชิงพาณิชย์หลายรุ่นจึงใช้กล้องหรือเซ็นเซอร์ร่วมกับ RTK เพื่อตรวจจับวัตถุแบบ Real-Time รวมถึงมีระบบหยุดฉุกเฉิน แจ้งเตือนเมื่อออกนอกเขต และหยุดใบมีดเมื่อเครื่องถูกยก
สำหรับทีมวิจัยไทย จุดนี้ควรเป็นหนึ่งในเป้าหมายสำคัญของ Phase ถัดไป เพราะหากต้องการนำเครื่องออกจากพื้นที่ควบคุมของมหาวิทยาลัยไปสู่สวน บ้าน หรือสถานที่สาธารณะ มาตรฐาน Safety จะเป็นเงื่อนไขสำคัญกว่าการเพิ่มความเร็วเพียงอย่างเดียว
การทดสอบควรครอบคลุมทั้งกรณีสัญญาณ RTK หลุด ระบบสื่อสารขัดข้อง พื้นลื่น เครื่องเอียง และมีคนหรือสิ่งกีดขวางเข้ามากะทันหัน
จุดแข็งของงานวิจัยไทยคือสร้างจาก Pain Point จริง ไม่ใช่สร้างเทคโนโลยีแล้วค่อยหาปัญหา
สิ่งที่น่าสนใจของโครงการนี้คือจุดเริ่มต้นไม่ได้มาจากการตั้งโจทย์ว่า “อยากสร้างหุ่นยนต์” แต่เริ่มจากต้นทุนการดูแลพื้นที่ของมหาวิทยาลัยและปัญหาการใช้แรงงาน
เมื่อ GPS ทั่วไปไม่แม่น ทีมก็เปลี่ยนไปใช้ RTK เมื่อพื้นที่ต่างระดับมีผลต่อการตัด ก็เพิ่มเซ็นเซอร์ตรวจความสูง นี่เป็น Design Cycle ที่ใกล้กับ Product Development มากกว่างานต้นแบบเพื่อโชว์เทคโนโลยีเพียงอย่างเดียว
หากระยะต่อไปยังใช้วิธีเดียวกัน เช่น นำเครื่องไปทดลองกับเกษตรกรจริงในสวนกาแฟหรือสวนผลไม้ แล้วเก็บ Feedback มาปรับ จะช่วยให้ผลิตภัณฑ์สุดท้ายมีโอกาสเข้าสู่ตลาดมากขึ้น
โจทย์สำคัญคืออย่าหยุดที่ Prototype ที่วิ่งได้ในงานสาธิต แต่ต้องพาไปถึง Reliability ที่ทำงานซ้ำได้ทุกวัน และ Maintenance ที่ช่างในพื้นที่ดูแลได้
2 ไร่ต่อชั่วโมงควรเป็นจุดเริ่มต้นของการวัดผล ไม่ใช่ตัวเลขประชาสัมพันธ์สุดท้าย
หากจะพัฒนาโครงการนี้ให้เป็นงานวิศวกรรมที่เข้าสู่ตลาดได้จริง ทีมควรเปิดข้อมูล Performance เพิ่มเติม เช่น พื้นที่ตัดต่อการชาร์จหนึ่งครั้ง ระยะเวลาชาร์จ ค่าไฟต่อไร่ ความเร็วเฉลี่ย ความคลาดเคลื่อนของเส้นทาง และเปอร์เซ็นต์พื้นที่ที่ต้องกลับไปตัดซ้ำ
ด้านเศรษฐกิจควรเปรียบเทียบต้นทุนต่อไร่ระหว่างใช้เครื่องต้นแบบกับแรงงานคนและเครื่องตัดหญ้าแบบเดิม โดยรวมค่าซ่อม ค่าไฟ ค่าเสื่อม และแรงงานดูแลระบบทั้งหมด
หากข้อมูลเหล่านี้พิสูจน์ได้ว่าเครื่องสามารถลดต้นทุนจริง คำว่า “2 ไร่ใน 1 ชั่วโมง” จะไม่ใช่เพียงประโยคที่น่าดึงดูด แต่จะกลายเป็น Business Case ที่เกษตรกรหรือผู้ประกอบการใช้ตัดสินใจซื้อได้
ในทางกลับกัน หากเครื่องเร็วแต่ต้นทุนสูงหรือซ่อมยาก ก็ต้องกลับไปปรับ Product Design ก่อนเข้าสู่ตลาด
เชียงรายอาจไม่ได้สร้างแค่เครื่องตัดหญ้า แต่กำลังสร้างฐาน Robot Agriculture ของตัวเอง
ในภาพใหญ่ งานของ มทร.ล้านนา เชียงราย สะท้อนการเปลี่ยนจากการซื้อเครื่องจักรสำเร็จรูป มาเป็นการพยายามสร้างองค์ความรู้ด้าน Navigation, Automation และ Sensor Integration ภายในพื้นที่เอง
จุดแข็งคือทีมวิจัยอยู่ใกล้ผู้ใช้จริง ทั้งมหาวิทยาลัย หน่วยงานท้องถิ่น และเกษตรกร ทำให้สามารถทดลองกับภูมิประเทศและสภาพอากาศของภาคเหนือได้โดยตรง ไม่ต้องออกแบบจากโจทย์ของสนามหญ้าในยุโรปหรือเมืองจีนแล้วนำมาปรับภายหลัง
แต่การจะไปถึงจุดนั้น ยังต้องผ่านหลายด่าน ตั้งแต่ความทนทาน มาตรฐานความปลอดภัย ต้นทุนการผลิต ทรัพย์สินทางปัญญา ไปจนถึงพันธมิตรภาคเอกชนที่จะช่วยผลิตและบริการหลังการขาย
ดังนั้น ณ วันนี้ คำที่เหมาะสมที่สุดคือ “ต้นแบบที่มีศักยภาพต่อยอดเชิงพาณิชย์” มากกว่าการประกาศว่าเครื่องพร้อมขายหรือพร้อมทดแทนสินค้านำเข้าแล้ว
สิ่งที่พิสูจน์ได้ชัดในตอนนี้คือ ทีมวิจัยเชียงรายสามารถนำ GPS RTK มาประยุกต์กับเครื่องจักรภาคสนามให้ทำงานตามพิกัดด้วยความแม่นยำระดับเซนติเมตร กำหนดระดับการตัดได้ และทำพื้นที่ประมาณ 2 ไร่ภายในเวลาราว 1 ชั่วโมงภายใต้เงื่อนไขการทดสอบที่กำหนด
และหากก้าวถัดไปสามารถลดต้นทุน เพิ่มความทนทาน และเปลี่ยนเครื่องตัดหญ้าให้เป็นแพลตฟอร์มหุ่นยนต์เกษตรหลายภารกิจได้จริง นวัตกรรมนี้อาจมีความหมายมากกว่าการ “ไม่ต้องเข็น ไม่ต้องเดินตาม”
เพราะมันอาจเป็นจุดเริ่มต้นของคำถามใหม่ว่า ทำไมเครื่องจักรเกษตรแม่นยำสำหรับสวนและไร่ของไทย ต้องรอซื้อจากต่างประเทศเสมอไป.
เครดิตภาพและข้อมูลจาก :
- มหาวิทยาลัยเทคโนโลยีราชมงคลล้านนา เชียงราย
- คณะวิศวกรรมศาสตร์ มทร.ล้านนา เชียงราย